Cluster acústico triangular con sincronización ultrasónica para geolocalizar orcas ibéricas en las almadrabas del litoral gaditano.
La orca ibérica (Orcinus orca) del Estrecho de Gibraltar es una subpoblación genéticamente diferenciada con apenas 40 individuos confirmados activos, catalogada en peligro crítico de extinción. Su ecología está ligada al atún rojo: durante la temporada de pesca (mayo–julio), las orcas se aproximan a las almadrabas gaditanas (Barbate, Zahara de los Atunes) para depredar atunes, generando interacciones que hasta ahora solo se habían estudiado con un único punto de escucha.
Una observación recurrente de los almadraberos es que la presencia de orcas coincide con un aumento en la entrada de atunes a la almadraba — posiblemente porque las orcas, al perseguir a los cardúmenes en aguas someras, los empujan involuntariamente hacia la estructura de redes. SyncPulser nace para aportar evidencia cuantitativa de esta hipótesis: dos clusters triangulares de hidrófonos autónomos, sincronizados internamente por pulsos ultrasónicos, permiten geolocalizar acústicamente a las orcas por primera vez en este contexto, correlacionando su posición y comportamiento vocal con las tasas de entrada de atunes y con observación aérea por dron.
El proyecto es una colaboración entre la Universidad de La Laguna (ULL, dirección científica y análisis bioacústico), CIRCE (Conservación, Información y Estudio sobre Cetáceos — 25 años de investigación en el Estrecho) y Medusa IoT, responsable del diseño y fabricación de los emisores de sincronización y la integración de la sensórica embebida.
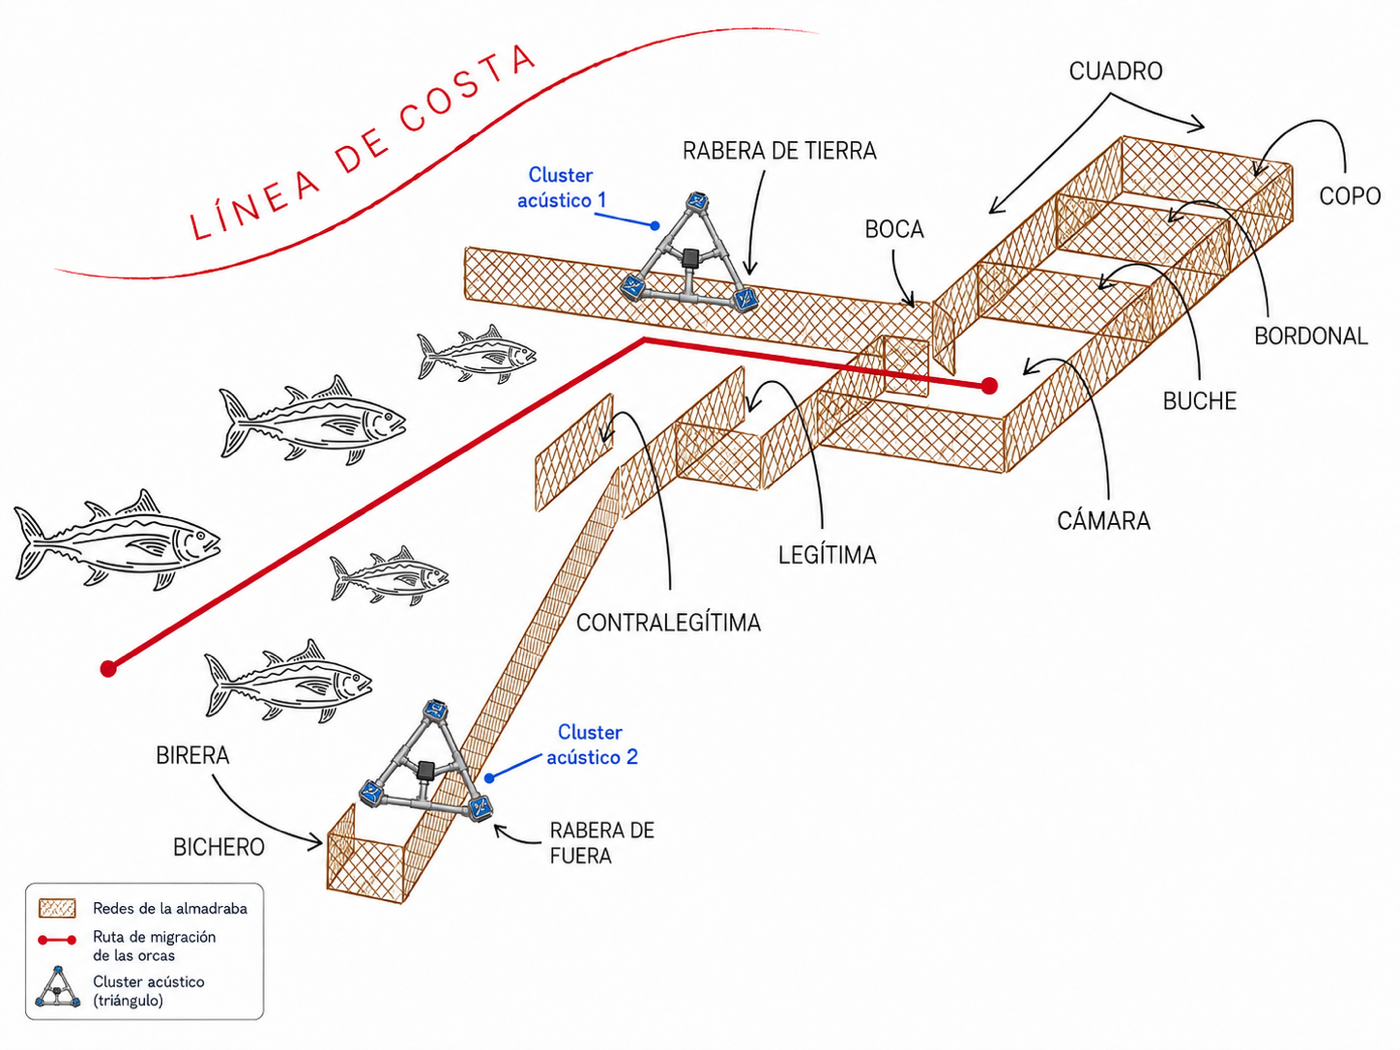
El sistema se organiza en dos clusters triangulares de tres HydroMoth cada uno (triángulo equilátero de 1 m de lado), separados entre sí 300–400 metros, más un grabador SoundTrap calibrado como referencia en el copo de la almadraba. Cada cluster determina la dirección de llegada (bearing) de una vocalización mediante TDOA (diferencia de tiempo de llegada) entre sus tres hidrófonos; la intersección de los bearings de ambos clusters da la posición 2D de la fuente por triangulación clásica.
Esta arquitectura simplifica enormemente el problema de sincronización: solo hace falta sincronizar los tres hidrófonos dentro de cada cluster, no entre clusters. Cada cluster es una unidad autónoma y manejable, y la geolocalización por intersección de bearings es robusta frente a errores de sincronización inter-cluster.
El HydroMoth (Open Acoustic Devices) es la versión acuática del AudioMoth, un grabador autónomo de bajo coste para ecología acústica. Se configura a 48 kHz porque el repertorio vocal de las orcas —llamadas sociales tonales (1–6 kHz) y silbidos (3–18 kHz)— queda completamente dentro del ancho de banda de grabación (Nyquist a 24 kHz), sin necesidad del mayor coste y consumo de un grabador de banda más ancha.
Cada unidad se alimenta con 3 pilas AA Energizer Ultimate Lithium (24% más autonomía que las alcalinas, con margen de voltaje suficiente sobre el umbral mínimo del AudioMoth) y almacena en una SanDisk Extreme 64 GB, suficiente para ~9 días de grabación en ciclo 5:1 a 48 kHz.
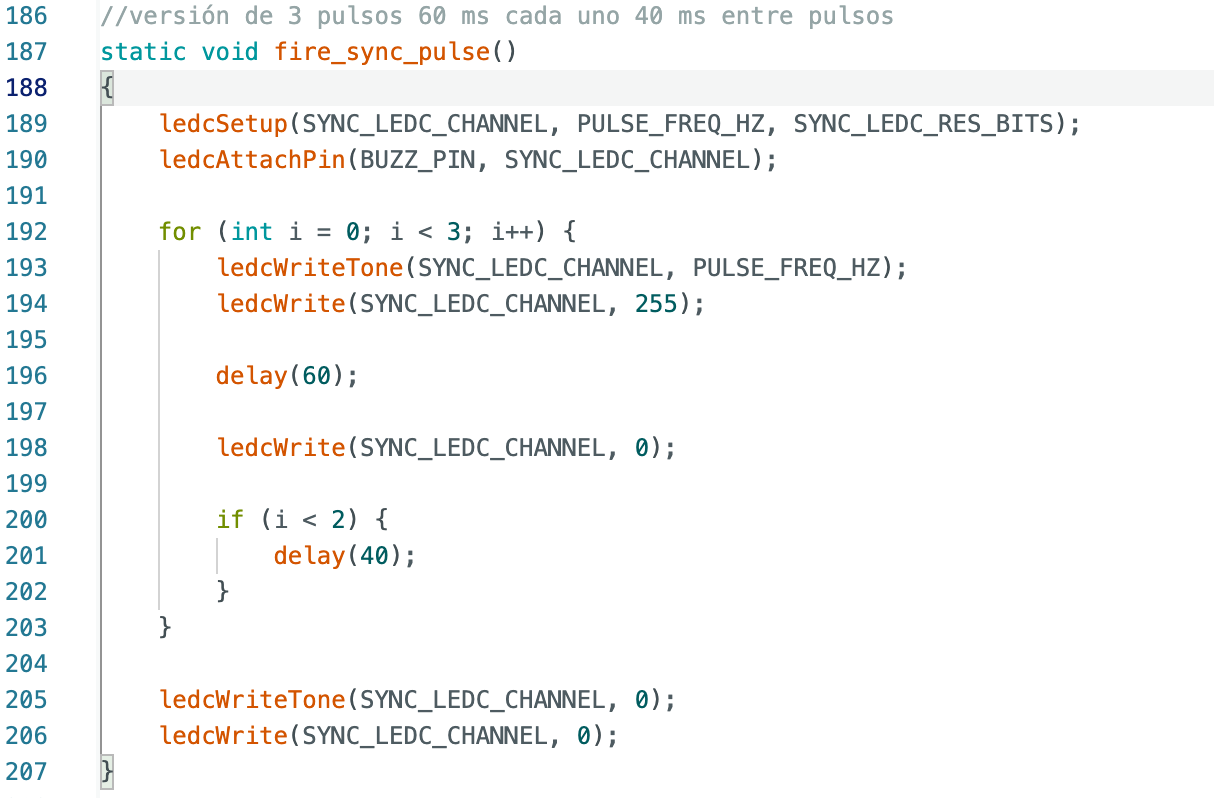
Los osciladores de cuarzo del HydroMoth derivan 2–5 ppm, lo que acumula hasta 4 segundos de error en un despliegue de 8 días. A la velocidad del sonido en agua (~1.520 m/s), un error de solo 1 ms ya equivale a 1,52 m de incertidumbre en la posición. La solución: un emisor piezoeléctrico de 27 mm en el centro geométrico de cada triángulo emite un pulso de 22 kHz cada 30 segundos —fuera del rango vocal de las orcas (1–18 kHz) pero dentro del ancho de banda de grabación—, que los tres HydroMoths registran y permite corregir en postprocesado la deriva relativa con precisión de ±1 muestra (~21 µs a 48 kHz), equivalente a un error angular de apenas ±1°.
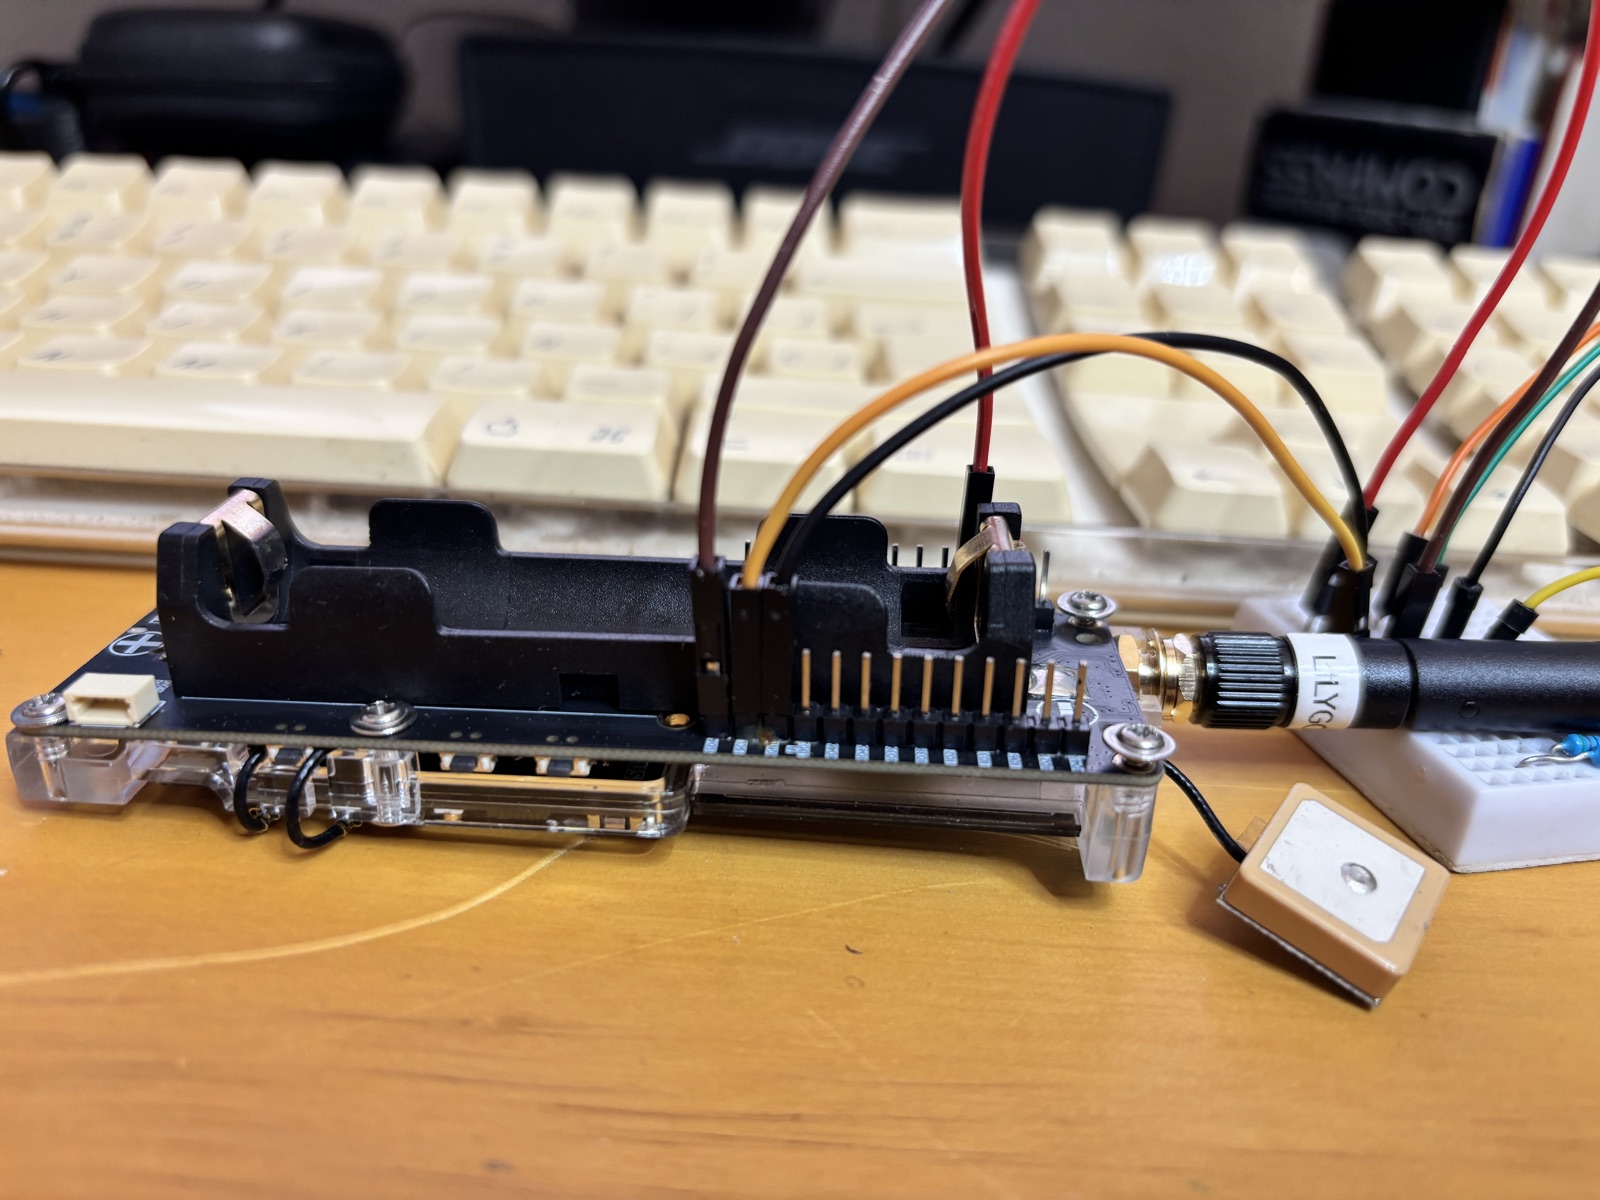
El emisor se controla con una placa LILYGO T-Beam Supreme (ESP32-S3), que además de disparar el pulso registra en la SD la orientación del cluster —heading, pitch y roll vía IMU QMI8658 y magnetómetro QMC6310— con marca de tiempo GPS cada 2 segundos. El pulso actúa como puente temporal entre el reloj del HydroMoth (WAV) y el reloj GPS del T-Beam: en postprocesado se detecta cada pulso por correlación cruzada, se empareja con su línea PULSE en el CSV, y se calcula bearing_absoluto = bearing_relativo_TDOA + heading_cluster.
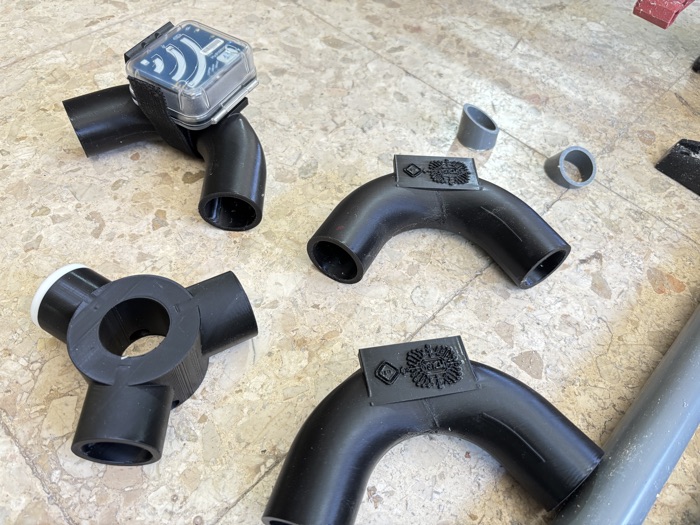
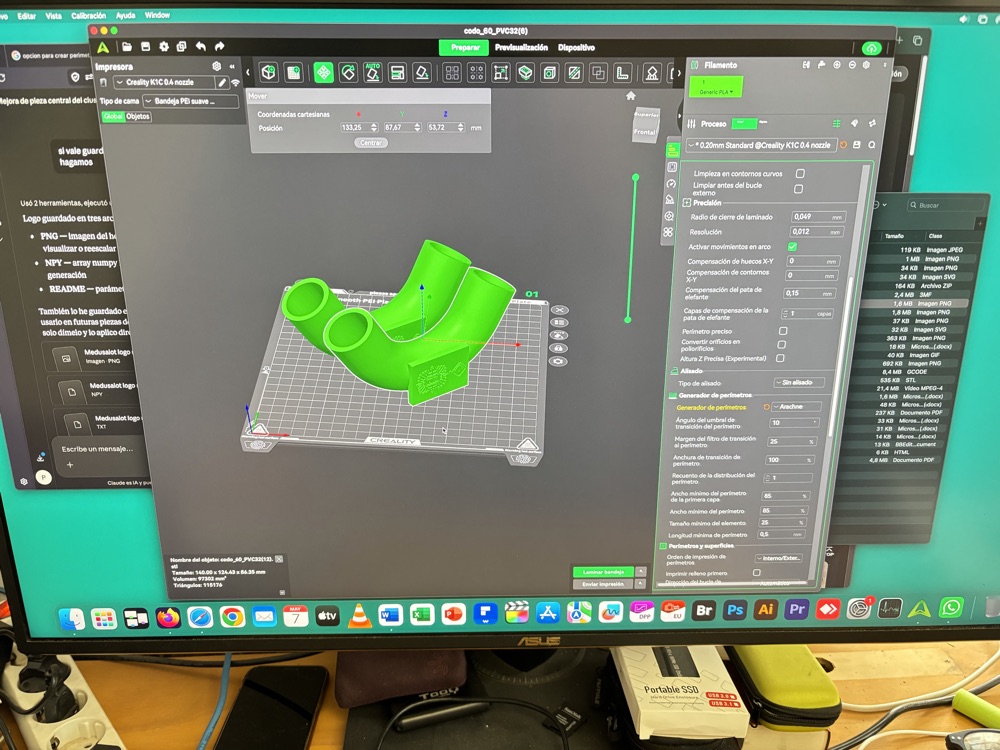
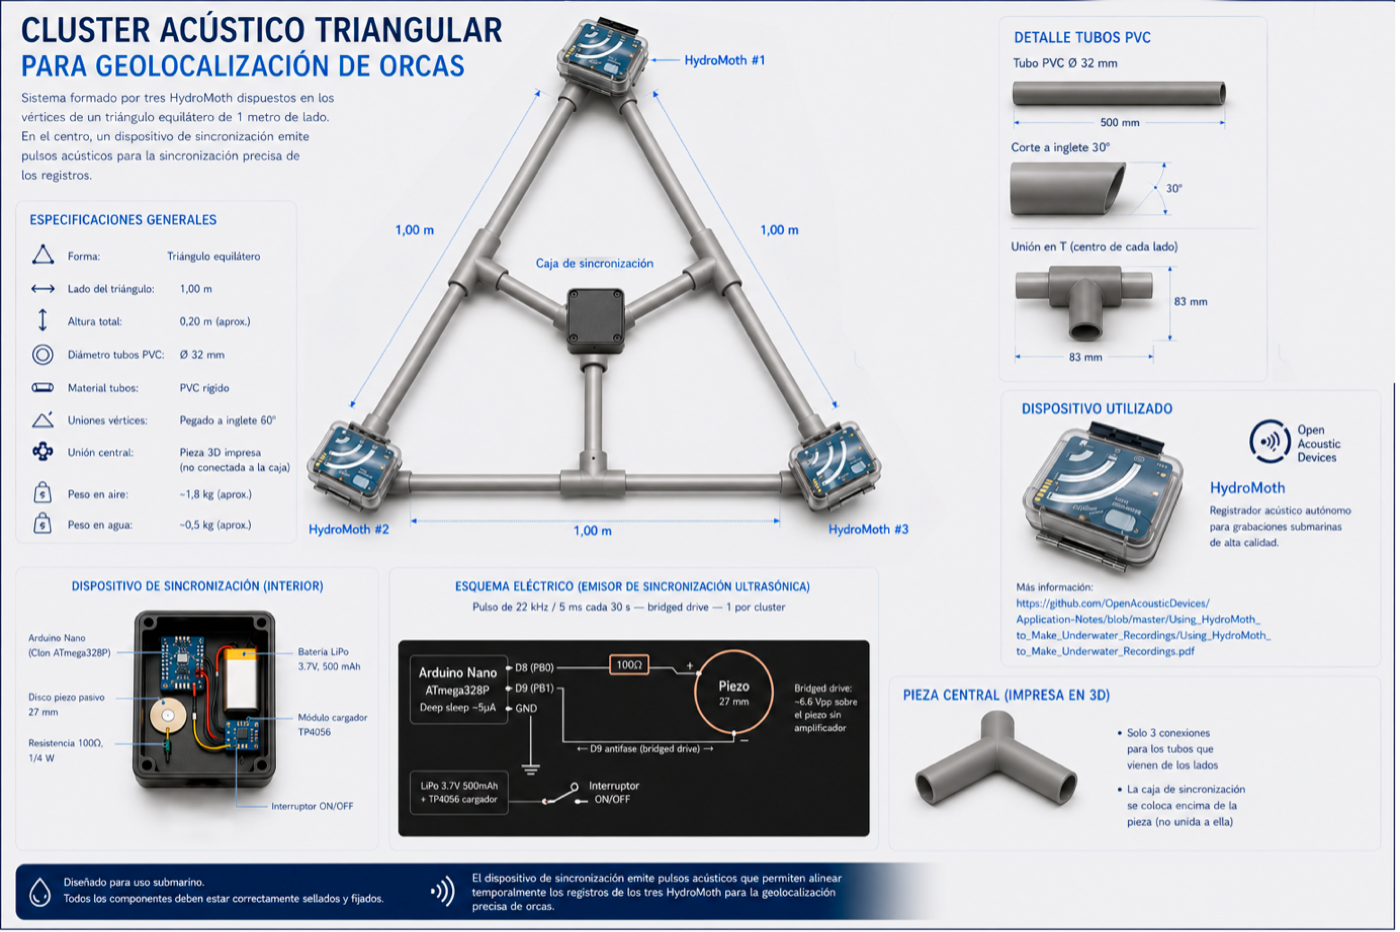
El bastidor es un triángulo equilátero de tubo de PVC presión de 32 mm (PN10), con los tres tramos de 1.000 mm unidos a inglete de 30° y pegados con disolvente. En el punto medio de cada lado se instala una T de PVC de la que parte un tubo corto hacia el centro; los tres radios convergen en una pieza central impresa en 3D con tres bocas a 120°, fabricada en PPA-CF (poliamida con fibra de carbono) por su resistencia a la hidrólisis y estabilidad en agua salada.
La caja estanca del emisor —también impresa en 3D— aloja el T-Beam Supreme, la batería 18650 y el piezo, cerrada con junta tórica NBR e insertos M3 termofijables. Cada HydroMoth cuelga de un vértice mediante mosquetón AISI 316, cabo de polipropileno y un lastre de 0,5 kg. El conjunto se valida con un test de flotabilidad y un test de estanqueidad de 2 horas en agua dulce antes de cada despliegue.
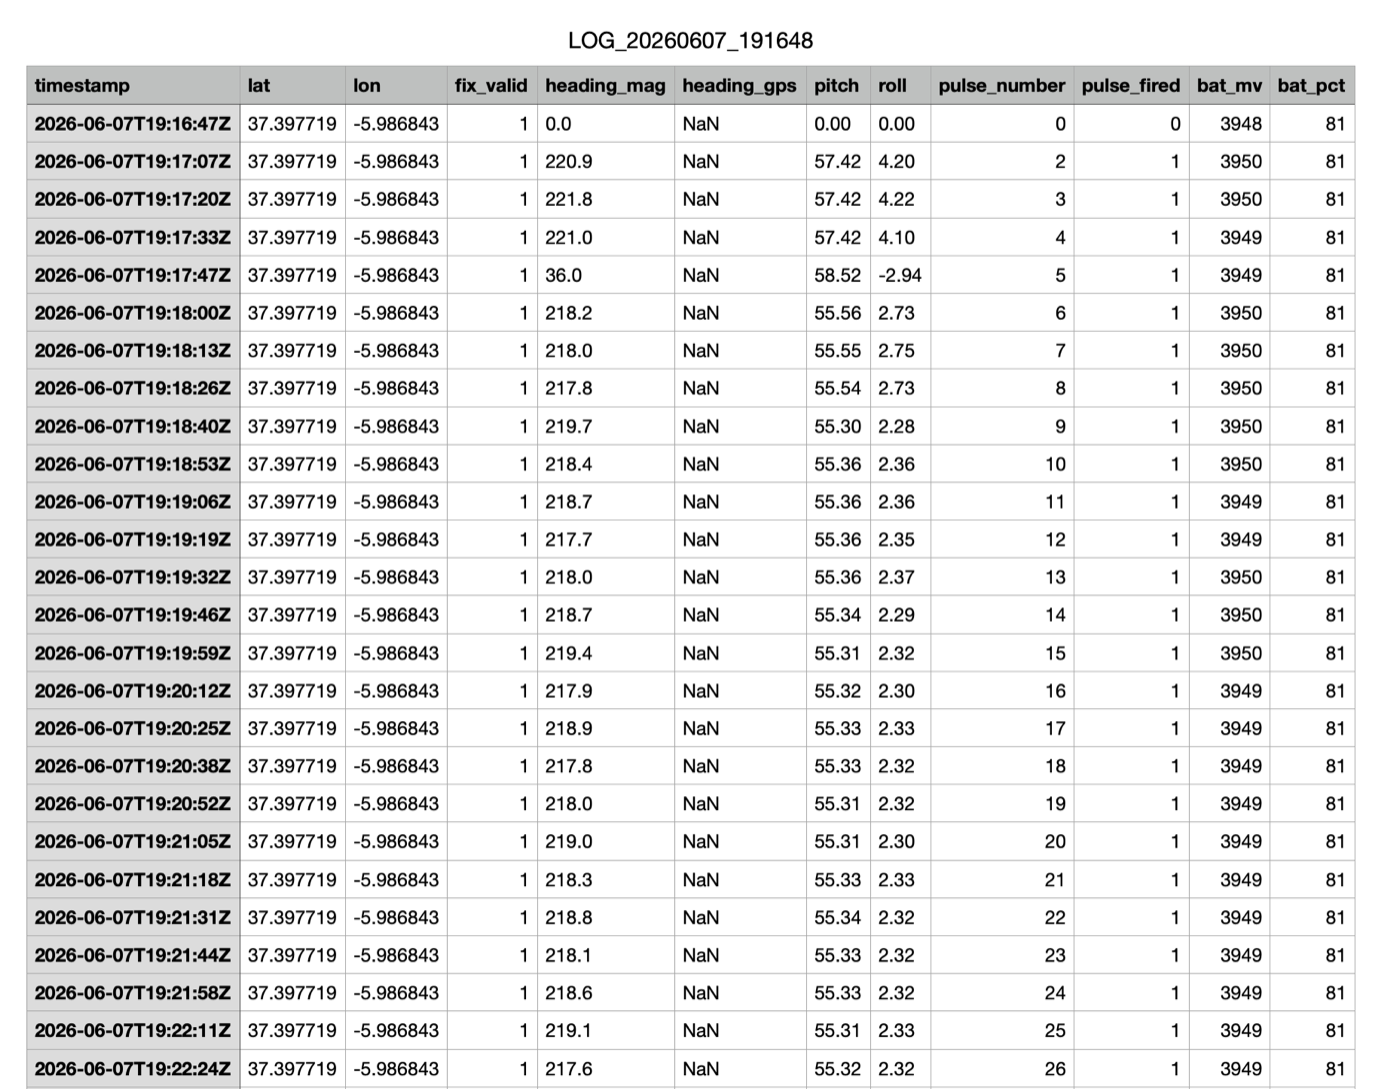
Pruebas de banco realizadas los días 6 y 7 de junio de 2026 registraron el funcionamiento continuo del emisor durante varias horas: fix GPS válido, heading/pitch/roll muestreados cada ~13 segundos, disparo de pulso confirmado en cada ciclo (pulse_fired = 1) y tensión de batería estable en torno a 3.949–3.950 mV (81%) a lo largo de todo el registro.
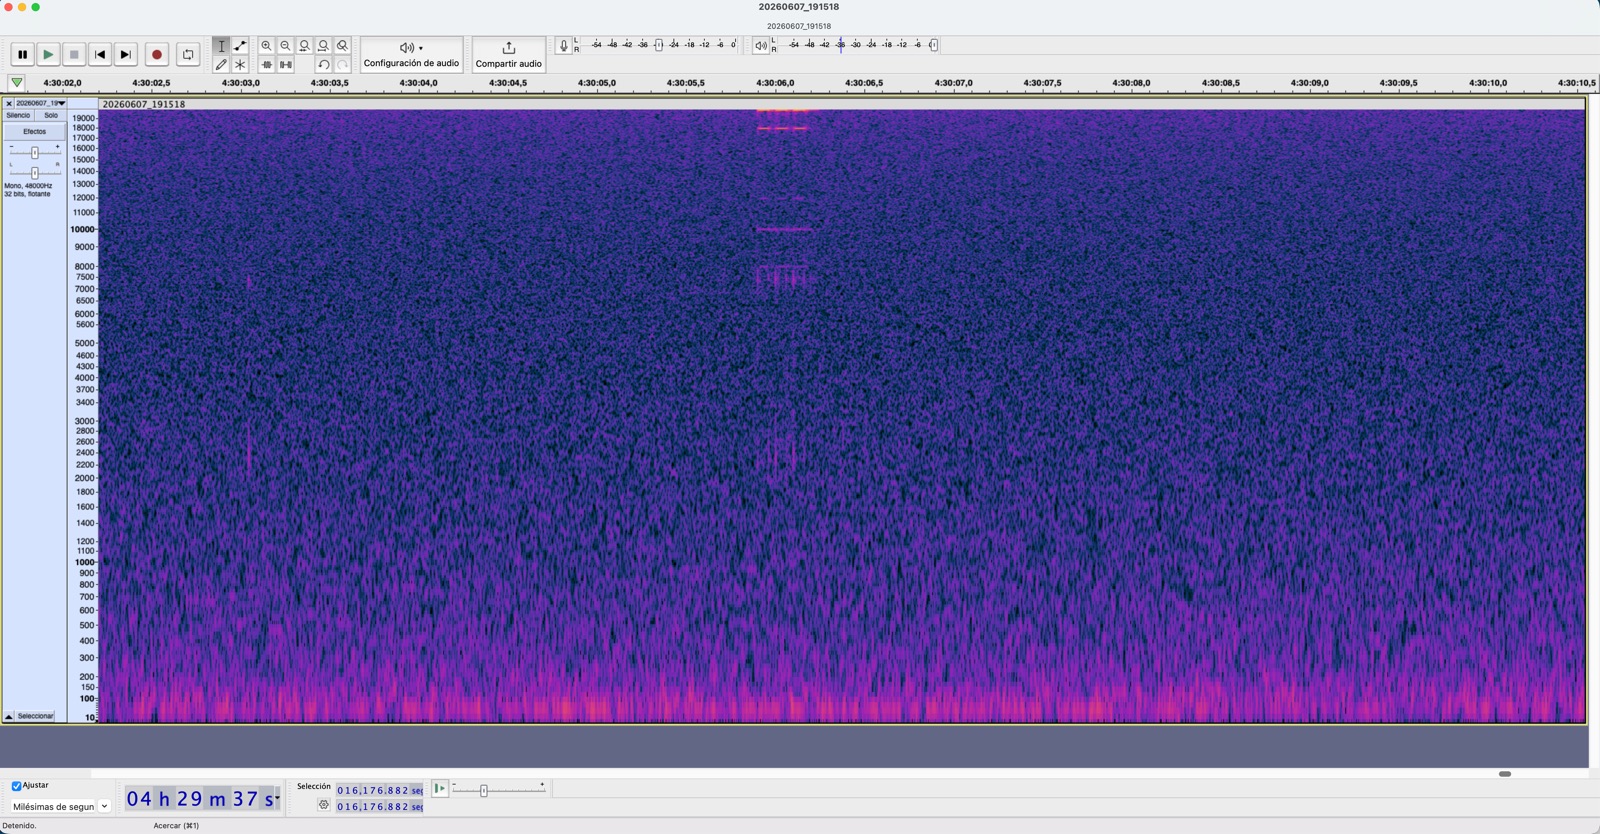
El espectrograma de una de las grabaciones del HydroMoth confirma que los pulsos de sincronización son claramente detectables sobre el ruido ambiente, como tres marcas verticales breves en torno a 18–19 kHz — justo debajo del límite de Nyquist a 24 kHz y fuera del rango vocal de las orcas.
Para cada vocalización, las diferencias de tiempo de llegada entre los tres pares de hidrófonos de un cluster (A-B, A-C, B-C) se obtienen por correlación cruzada generalizada con ponderación de fase (GCC-PHAT), lo que determina el ángulo de incidencia de la onda sonora. Con un triángulo de 1 m a 48 kHz, la resolución angular teórica es de 4–6° para vocalizaciones tonales de orca, suficiente para triangular a las distancias del array (300–500 m), con una precisión de posición estimada de ±10–30 m.
Emparejar la misma vocalización detectada por ambos clusters no requiere sincronización inter-cluster: basta con una ventana de proximidad temporal (±2 s) y similitud espectral entre las detecciones. Cada vocalización georeferenciada se acumula a lo largo de días o semanas para generar mapas de calor de actividad acústica sobre la cartografía de la almadraba, que permiten identificar las zonas preferentes de las orcas y correlacionarlas con las tasas de entrada de atunes.