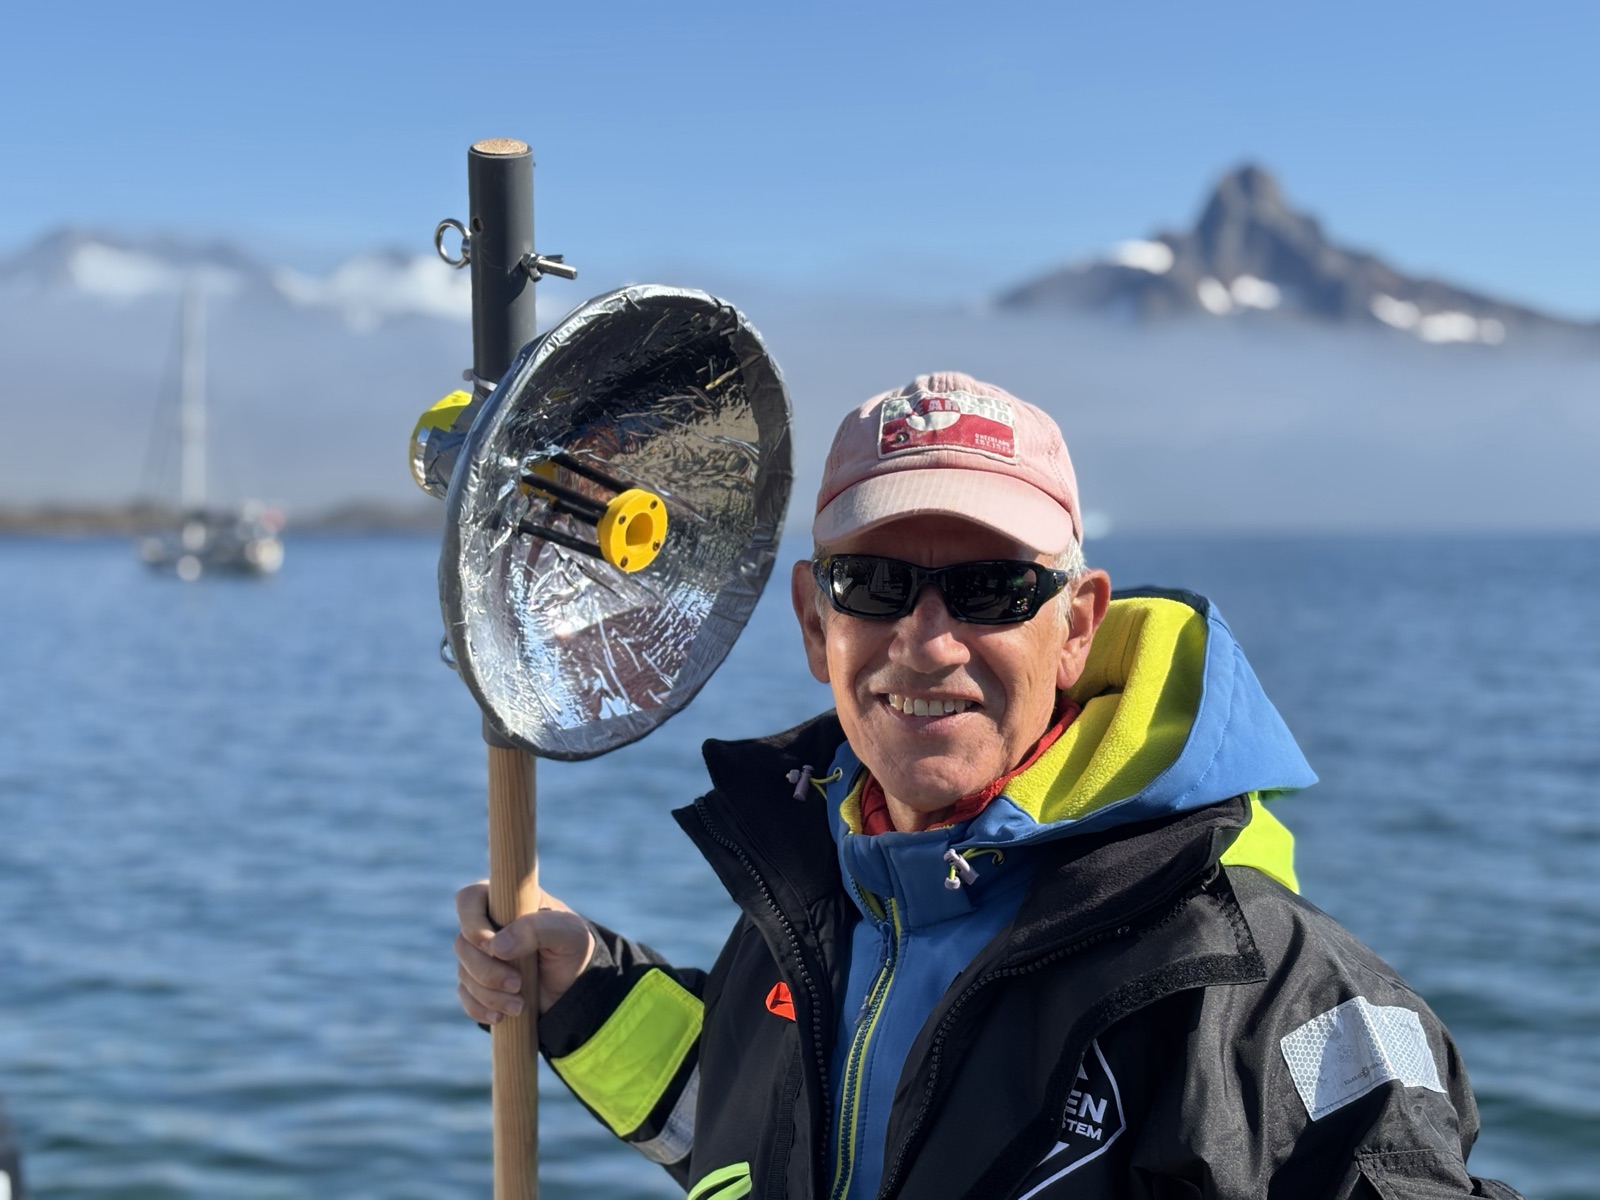
Micrófono parabólico submarino de bajo coste para localizar cachalotes por la dirección de sus clics de ecolocalización.
Un hidrófono direccional es especialmente útil para localizar cachalotes porque permite determinar con precisión la dirección de procedencia de sus clics de ecolocalización, muy intensos y de banda ancha. Esto es clave para planificar aproximaciones seguras, colocar marcas científicas o registrar su comportamiento sin invasión innecesaria.
El primer prototipo se construyó y probó en el Estrecho de Gibraltar. Desde entonces el diseño se ha perfeccionado sobre el terreno en Groenlandia, y con esa experiencia acumulada ya está en desarrollo una tercera iteración.
Un micrófono parabólico monta un elemento sensor en el foco de un reflector parabólico. Toda onda de sonido que llega en la dirección del eje de simetría, sin importar dónde incida en el plato, se refleja hacia ese mismo punto focal — lo que produce una ganancia acústica significativa y, sobre todo, directividad: la ganancia cae rápidamente para el sonido que llega fuera de ese eje, atenuando el ruido que compite con la señal buscada.
La ganancia de un micrófono parabólico varía con el cuadrado de la frecuencia (sube 6 dB por octava), y la forma del plato queda determinada por la relación entre su longitud focal y su diámetro (f/D): platos profundos tienen una longitud focal corta, platos poco profundos una longitud focal larga.
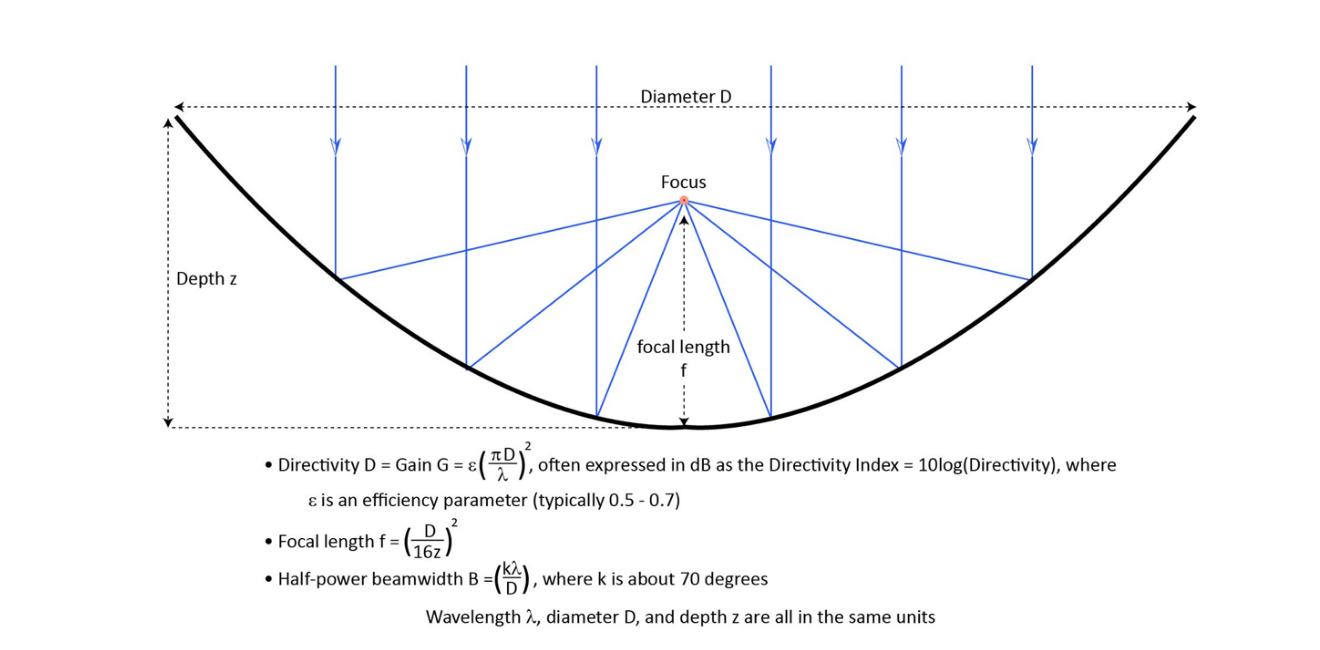
Los clics de ecolocalización de los cachalotes tienen frecuencias de entre 10 kHz y 200 kHz y duran solo fracciones de milisegundo. Bajo el agua se comportan de forma distinta al aire: el sonido viaja a ~1.500 m/s frente a los ~343 m/s del aire, se atenúa menos a alta frecuencia y puede sufrir refracción al cambiar de medio, lo que obliga a ajustar el diseño del plato respecto a un micrófono parabólico convencional de aire.
Para un plato de 30 cm de diámetro optimizado a estas frecuencias, la distancia al foco resulta de unos 5,6 cm, lo que da una profundidad óptima de plato de aproximadamente 10 cm — el valor usado en la construcción del prototipo.
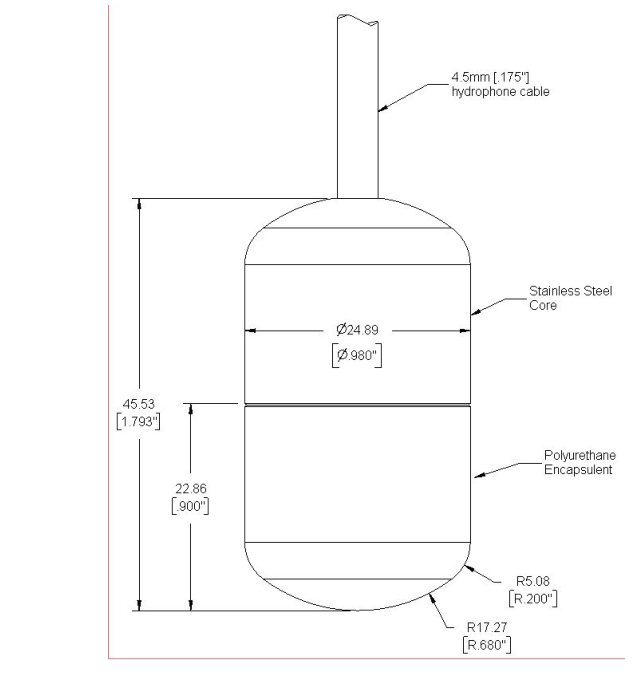
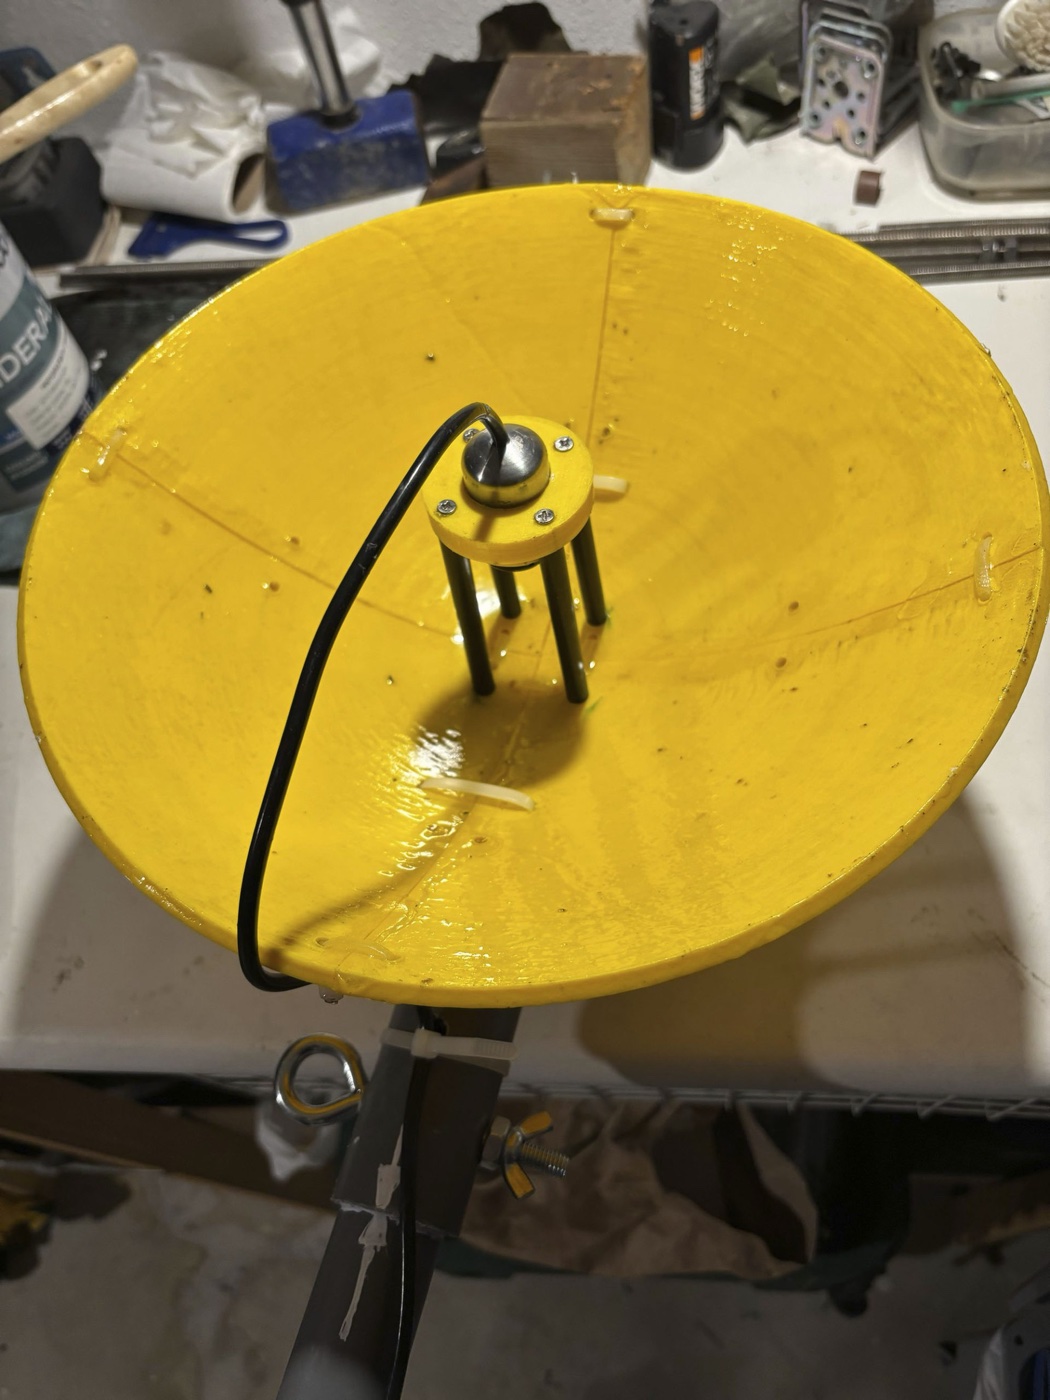
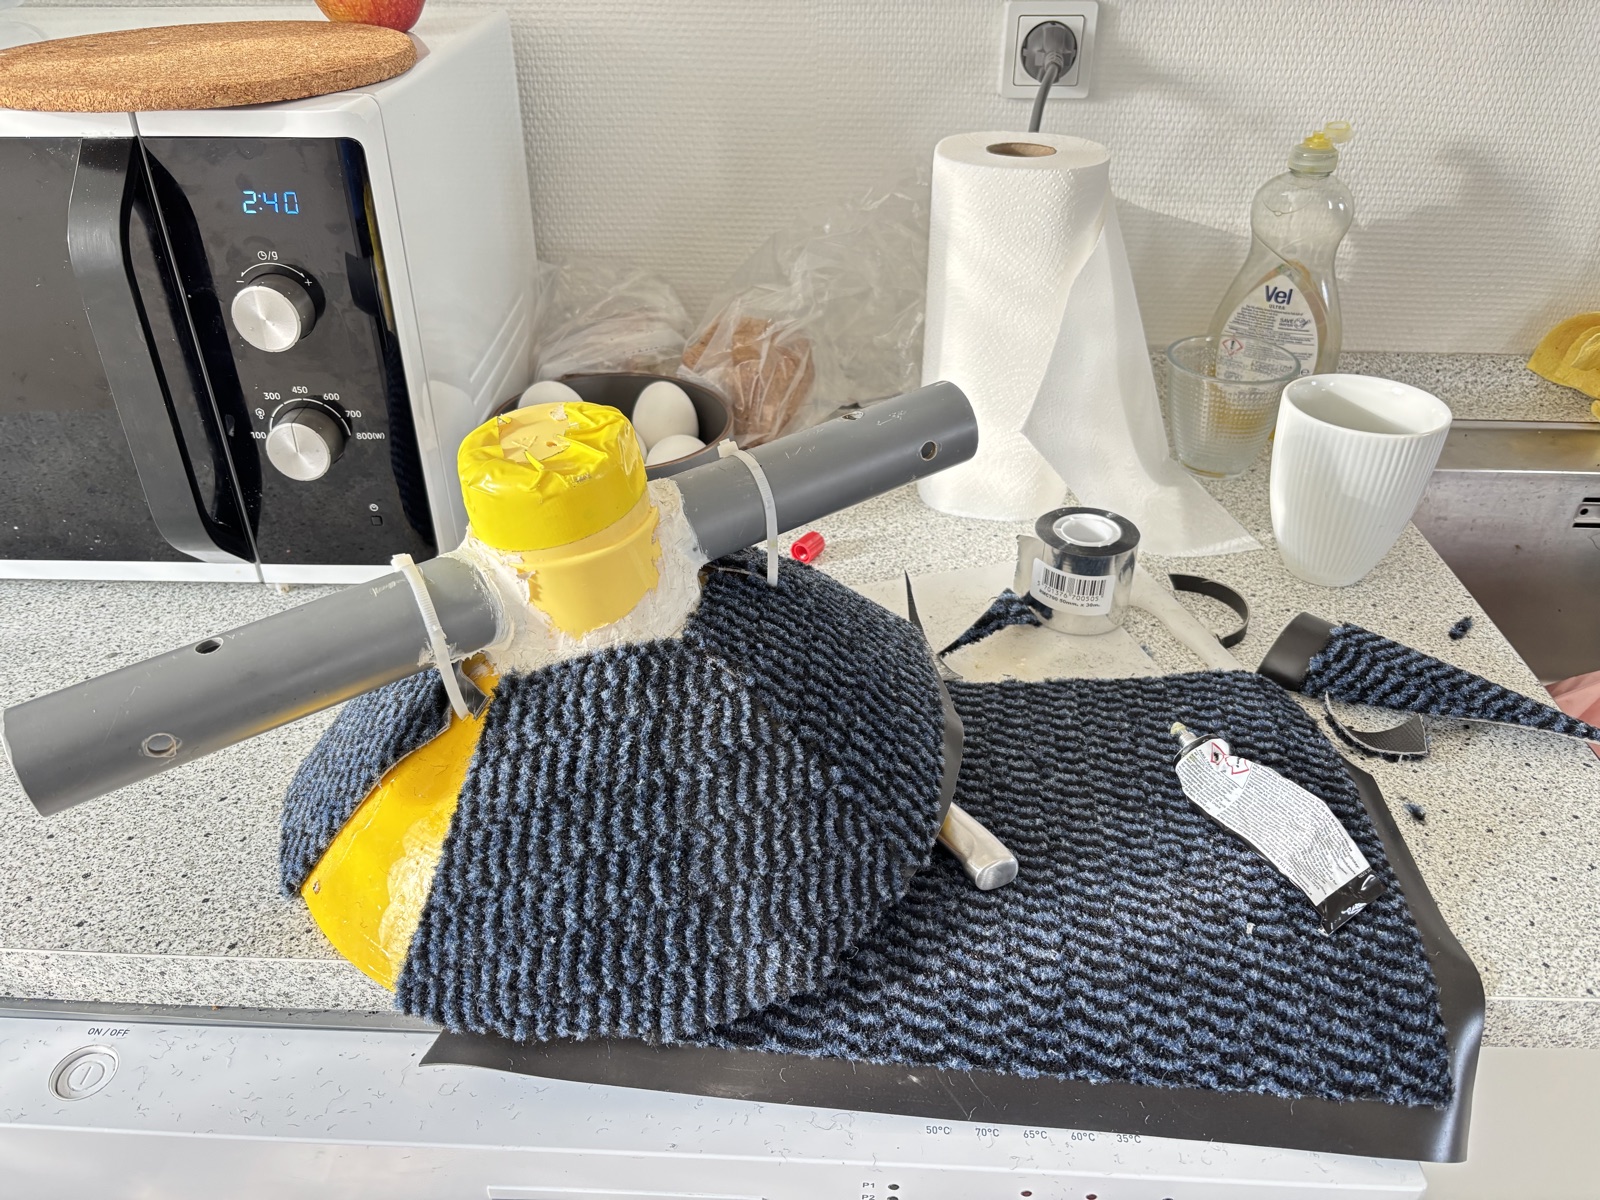
El sensor es un hidrófono Aquarian H2D. El soporte del hidrófono y el propio plato parabólico se diseñaron en CAD y se imprimieron en PLA; como los 30 cm de diámetro superan el volumen de impresión disponible, la parábola se dividió en cuatro sectores impresos por separado y unidos después. El mástil que sujeta el conjunto es de tubo de PVC de fontanería, desmontable para facilitar el transporte.
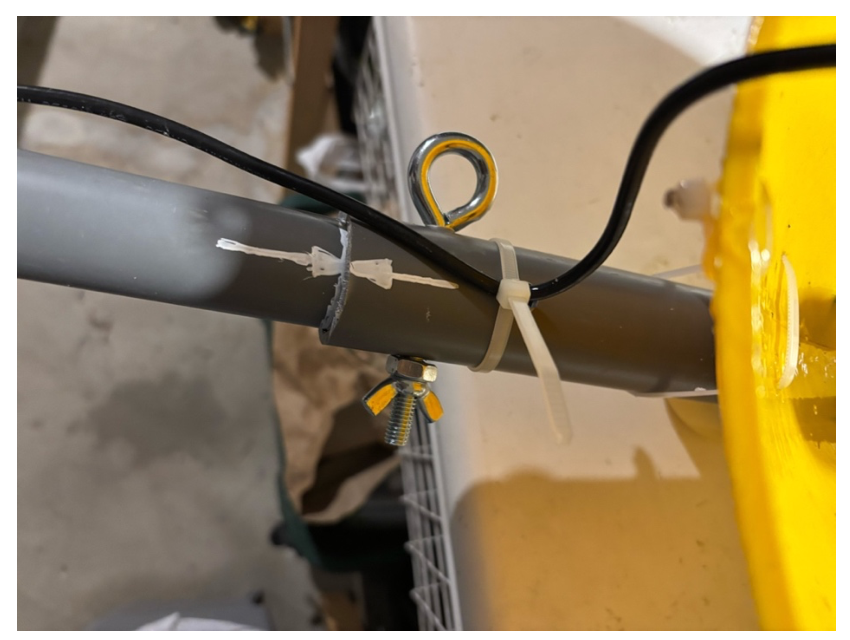
Antes de dar por bueno un plato impreso conviene comprobar que su curva es realmente parabólica. Un método sencillo es medir el diámetro y la profundidad, calcular la longitud focal teórica y comparar la profundidad esperada a varias distancias radiales con la medida real. Si el plato es reflectante, existe un atajo más rápido: mover el foco de una linterna a lo largo del eje central hasta que toda la superficie se ilumine de forma uniforme a la vez — ese punto es el foco real del plato.
El primer prototipo, el que se ve en las fotos de esta ficha, se construyó y usó en campañas en el Estrecho de Gibraltar en colaboración con CIRCE. La experiencia de uso en el mar llevó a perfeccionar el diseño durante el trabajo de campo en Groenlandia, ajustando detalles de montaje y manejo aprendidos en despliegues reales. Con esa segunda iteración ya probada, actualmente se está diseñando una tercera versión que incorpora todo lo aprendido en ambas campañas.
Durante la última campaña en Groenlandia oriental, el hidrófono direccional se probó en condiciones reales de mar, en colaboración con el Greenland Institute of Natural Resources, con el objetivo de comprobar si era posible escuchar cachalotes y usar la dirección de sus clics para orientar la búsqueda desde la embarcación. Los resultados fueron positivos: el sistema permitió detectar con claridad las emisiones acústicas y dirigirse hacia los animales con buena precisión, aunque aún faltan pruebas controladas para cuantificar formalmente el error angular.
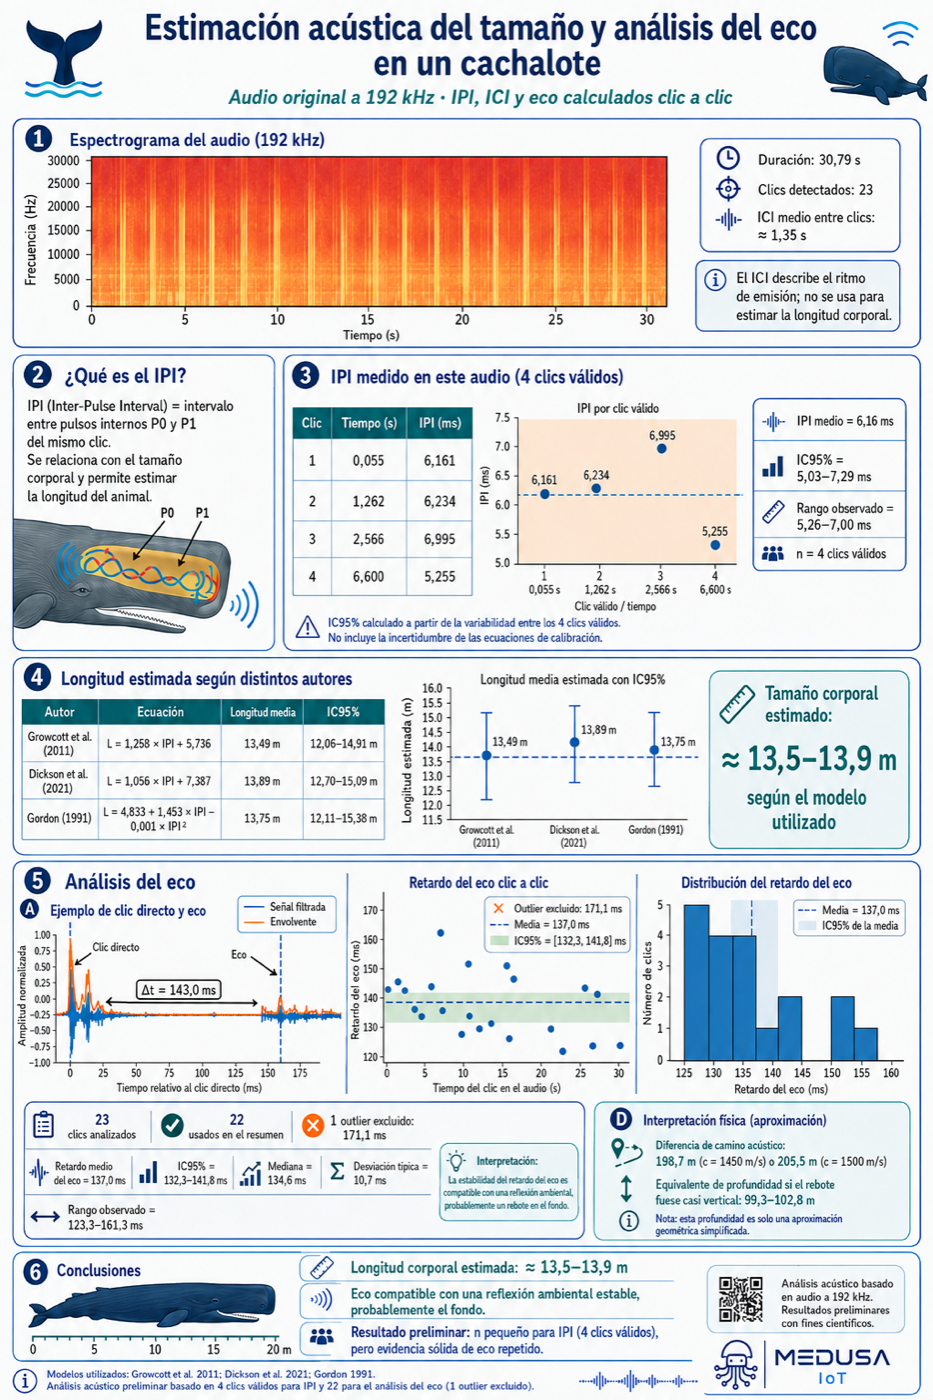
En uno de los registros, tomado a 192 kHz, se detectaron 23 clics de cachalote en aproximadamente 31 segundos. Analizando la estructura interna de los clics y midiendo el IPI (Inter-Pulse Interval), se estimó la longitud corporal del animal aplicando modelos publicados en la literatura científica, obteniendo un rango de 13,5–13,9 metros. Es una estimación acústica preliminar, pero confirma el potencial de este tipo de registros para obtener información biológica sin necesidad de aproximarse al animal.
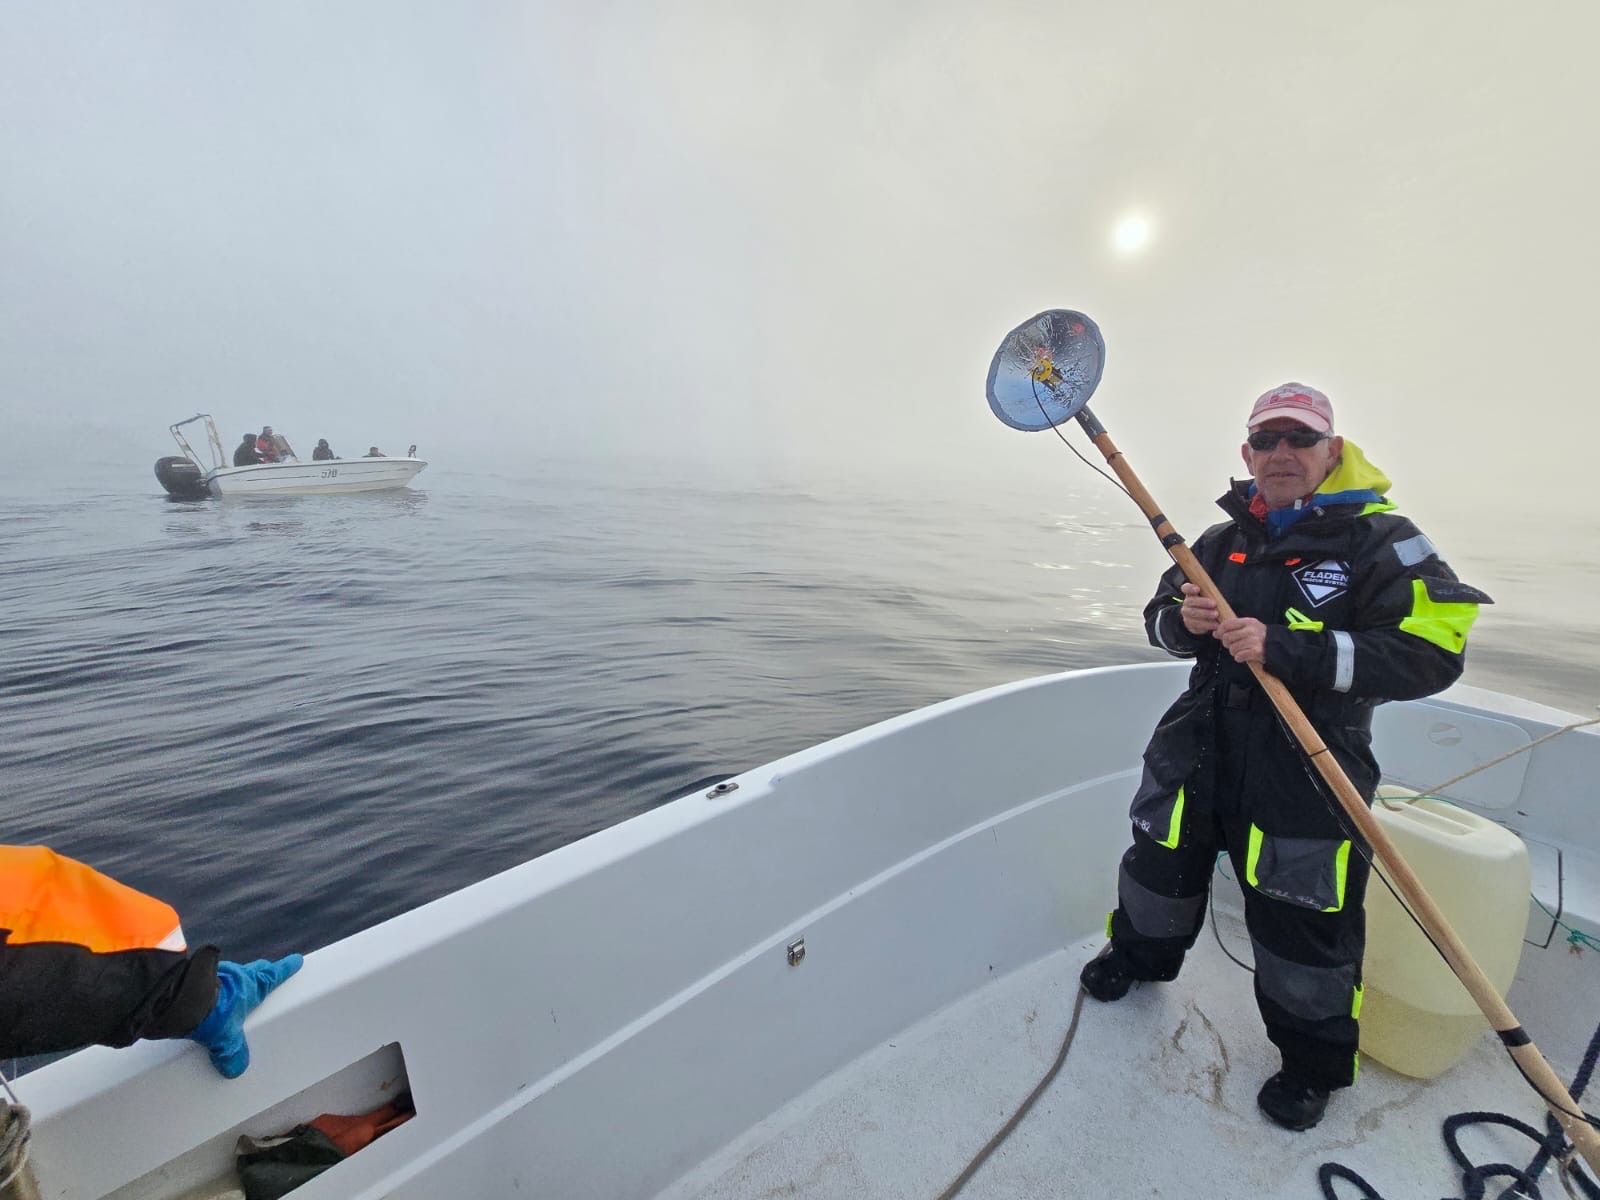
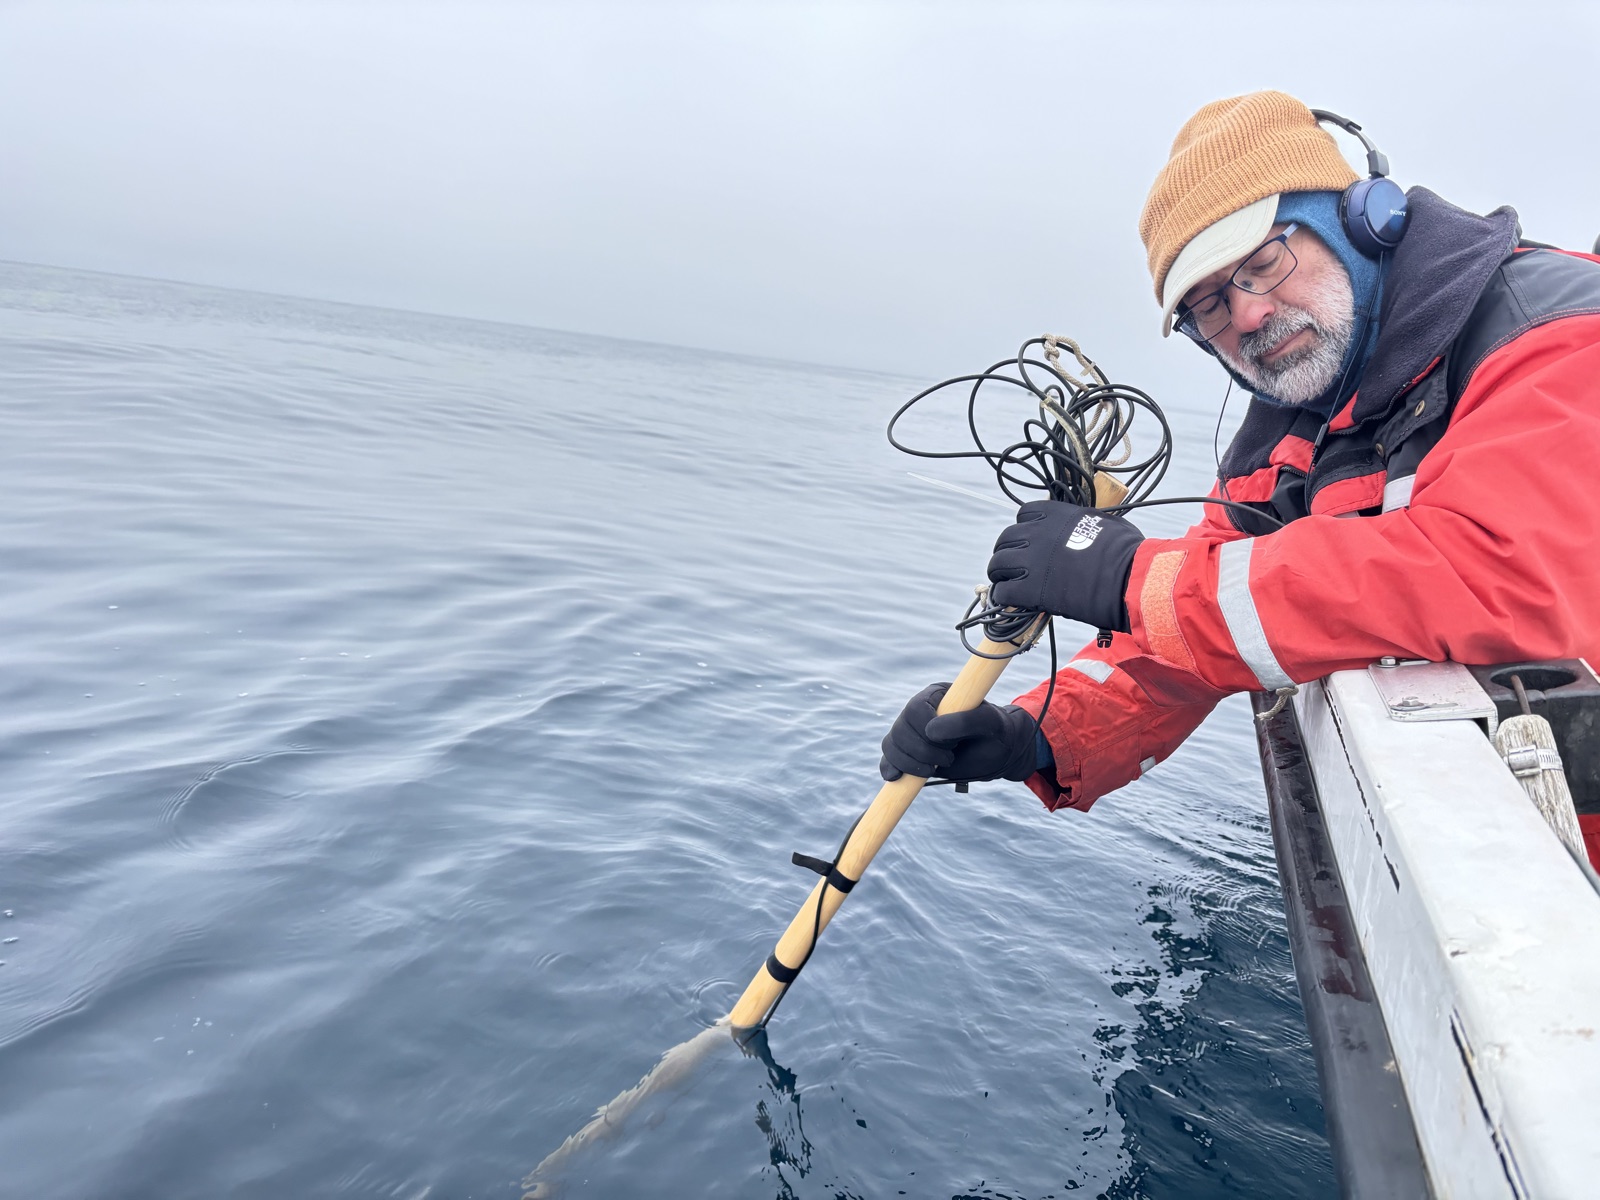
El siguiente paso es seguir mejorando el sistema y aumentar su precisión para futuras campañas.